Unity推机器人仿真Pro:一站式解决ROS导入与测试,大幅缩短开发搭建时间
Pro的抢先体验版,为机器人开发提供一站式仿真能力。过去不同机器人团队开发时,往往都要重复搭建机器人物理模型、从零编写传感器代码、对接ROS等通用接口,这套工具将这些通用能力整合进统一的官方套件中,能大幅缩减仿真基础设施的搭建时间,让团队把重心放在机器人系统本身的验证上。
告别重复造轮子的仿真基建
通用能力整合进官方套件
在过去, 不同的机器人团队在进行开发工作的时候, 每一次都必须重复地去搭建物理模型。他们还得从零开始编写传感器的代码。同时, 还需要对接各种各样的通用接口。
这样一番操作下来, 仅仅是一个仿真基础设施的搭建过程, 少说也需要花费两周的时间。而多的时候, 甚至可能需要耗费一个月的时间。这种大量的重复劳动, 实际上是非常浪费资源和人力精力的。
Unity Pro把这一类通用的能力, 统统整合进了统一的官方套件里面。开发者能够直接在Unity这个环境里, 顺顺当当完成机器人的系统导入工作, 还能进行仿真测试, 以及后续的迭代优化环节。这么做的好处在于, 能让整个团队, 把宝贵的时间和精力, 集中到对机器人系统本身的那份验证工作上来。
核心能力一次讲透
从模型导入到无头构建全链路
该系统支持通过拖拽的方式直接导入符合URDF格式标准的文件, 进而完整地还原出物理结构以及运动链。这一功能意味着用户不需要再手动去拼接参数, 因为模型一旦被导入进来, 就可以立刻被直接用于进行仿真的操作了。
它自带激光雷达、图像以及IMU等常用传感器的仿真功能。它与原生兼容ROS 2机器人操作系统。它还支持无图形界面的Linux无头构建。这种方式可在现有硬件上并行扩展仿真规模。
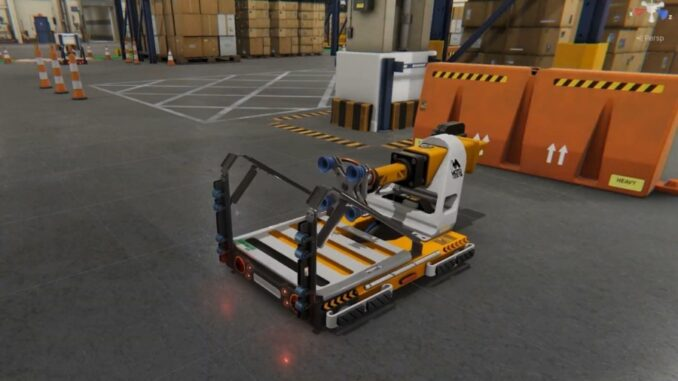
韩国铸造厂数字孪生
14周自动生成十万帧标注数据
韩国工业技术研究院借助Unity来搭建金属铸造厂数字孪生, 集成物理与传感器仿真, 在14周内自动生成超10万帧标注训练数据, 效率远超人工采集。
最实际的好处在于, 团队不必在真实的车间环境中, 去模拟那些危险的人与机器近距离作业的情况。这样做的话, 既可以消除掉安全风险, 又省掉了那些需要反复试错的时间周期。
自动驾驶的虚拟路测
TIER IV用它砍实车成本
自动驾驶企业TIER IV基于Unity打造了开源模拟器AWSIM, 这个模拟器专门用来测试和验证自动驾驶软件, 并且覆盖了雨雾、夜间等等极端场景。
可以在虚拟环境之中去对传感器的配置方案进行验证, 这样做的结果是直接就把实车路测的时长和成本给减少了, 最终让整体的软件迭代节奏变得快了一大截。
手术机器人数字孪生
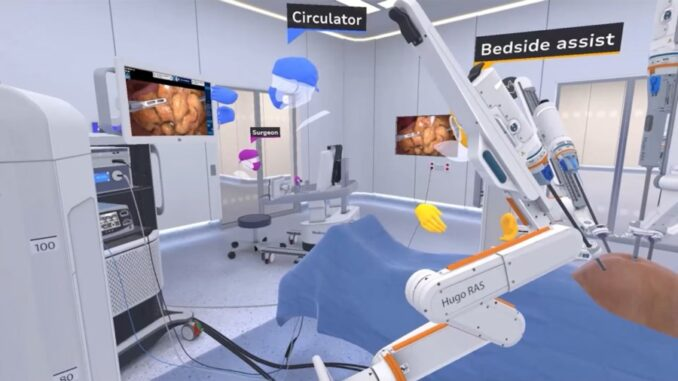
美敦力195例数据不用进手术室
医疗科技公司美敦力为Hugo手术机器人搭建了数字孪生系统, 收录了全球5个地点共195例手术数据, 这些数据的范围覆盖了不同的术式以及患者体型。
团队完全不需要进入手术室就能完成回放和分析, 而且这种行为可以从多个角度来进行。这些被积累下来的数据还可以直接拿去做AI模型的训练工作。此外, 这些数据也能用于给下一代的手术设备设计进行迭代操作。
后续要覆盖哪些场景
制造业物流仓储都在拓展名单上
Unity方面透露, 后续希望和制造业、以及物流仓储等更多领域的团队进行合作, 以此拓展包括大规模机器人验证在内的新场景, 还要拓展传感器测试的新场景, 并且要拓展合成数据生成的新场景。
首席运营官亚历克斯·布鲁姆表示过, 机器人团队之所以选 unity 这家公司, 是看中了它的能力, 包括实时渲染、精准物理引擎以及可靠的传感器仿真, 因为用了这一套架构, 机器人才能从实验室走到真实场景里实现无缝衔接。
你现在负责的机器人项目, 到底还要不要继续采用手动搭建仿真环境这种方式呢? 请允许你在评论区里面讨论一下实际使用中存在的痛点之所在。如果这一内容对你来说存在使用价值的话, 那么不妨进行点赞操作, 并且把它分享给行业内的同行人士一起探讨与参考。