创维XR首秀具身AI数据采集,赋能机器人训练
创维指出,当下第一人称人体数据正成为具身AI、机器人大模型的核心训练资源。随着具身AI数据集持续扩容,行业评判标准也会从拼采集时长,转向看单位时长里的有效信息量。
创维XR这家公司把虚拟现实硬件变成了机器人数据的生产线, 到了九月份的最后时候在国际机器人学术会议上拿出了真实的底牌, 因为已经有上万台采集设备完成了交付这一动作, 关于具身智能人工智能领域目前存在的数据方面的瓶颈问题, 可能快要得到彻底解决从而被打通了。
IROS上的第一人称数据方案
会议是在2026年9月27日到10月1日这五天时间里面, 由IEEE和RSJ这两个组织发起的关于智能机器人与系统的国际会议。这个会议举办地点是美国匹兹堡。创维XR公司已经公开宣布了他们会参加这次展会。他们计划带着自己的具身人工智能第一人称数据采集设备展示方案。
大家应该清楚这一点, 这并非什么概念方面的展示, 而是一条已经成功跑通、能够进行量产的产品线。创维公司把其在VR技术和XR领域多年来所积累下来的经验, 直接就运用到了数据采集的这个赛道里去了, 其主要面向的应用场景就是机器人训练。
百万小时数据缺口
戴纳机器人发布的Dyna-2世界动作模型, 它是依靠百万小时的人体视频来完成预训练的。这样一种需求现在还在持续地呈现出上涨的趋势。第一人称角度下的人体数据已经变成了一个对于具身AI来说非常核心的训练资源了。
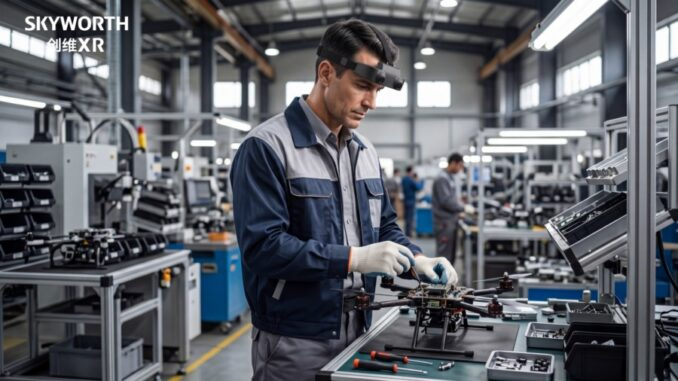
数据量变得越来越多, 这会使得对于设备的要求也随之变高, 目前XR硬件与机器人数据采集的融合趋势已经出现并清晰可见, 仅仅依靠在实验室进行定制项目的做法, 没有办法承受住规模化发展带来的需求压力。
采集远不止画面
Meta搞了Ego4D项目, 还有Aria项目, 这两个项目进行验证的结果, 说明了可穿戴设备能够同步捕捉运动轨迹数据、空间位置数据等等多类传感器数据, 这件事的复杂程度远不是录制一个视频那么简单。
这些人类行为数据和机器人数据结合在一起之后, 是能够被用来做模仿学习的, 也是能够被用来做具身AI训练的, 所以XR硬件就这样成为了下一代数据采集的关键入口。
工程难题天然重合
多摄同步, SLAM定位建图, 视觉惯性里程计, 6DoF追踪, 传感器校准, 嵌入式算力, 散热, 长续航, 这些选项在XR设备中都是必须要具备的, 而它们恰好就构成了数据采集的瓶颈。
大规模应用想要实现落地, 还需要保证数据格式是统一的, 时序是对齐的, 并且带有空间结构。只有这样子的话, 才能直接和下游AI训练管线进行对接。不能依靠后期的手动操作去进行对齐。
万台交付不是空话
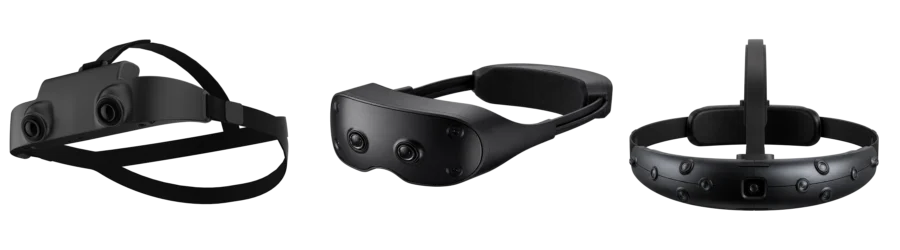
创维这边是有那个双目采集系统的, 还有是那个六摄采集系统, 同时也是有那个九摄采集系统的, 这些都是属于可穿戴采集系统的范围, 是在今年的那4月份正式启动了交付的事情, 并且预计在8月份的时候累计的台数是会突破一万个的数量的, 到现在的话已经支持到客户的方面去完成了那些数十万个小时的数据采集的工作任务的。
另外我们还把配套的项目搞出来了, 这个配套里专门去开发了那个腕戴式的摄像头, 还有就是定位模块这两个东西, 它们是用来适配手部动作的, 同时也能适配6DoF这个场景, 它能让头戴设备和腕戴设备实现无线联动效果, 而且时序同步的那个误差控制得好是在50微秒这个以内。
从拼时长到拼信息密度
创维认为, 未来的格局绝对不会仅仅停留在一台设备的层面, 而是会走向一个由模块化硬件构建起来的生态体系, 这个体系将会广泛地覆盖到可穿戴设备的传感技术、空间追踪的应用场景、多模态同步的实现路径, 以及大规模量产的落地执行等各个关键方向。
目前, 具身智能的数据集正在不断地变大。因此, 行业的评判标准将会发生变化。不再只是看采集的总时间有多长。而是会更重视在每单位时间内, 能够收获多少有效的信息量。这样的情况, 会为扩展现实厂商带来新的发展机会。因为他们的空间计算技术, 能够进一步打开新的落地应用空间。
你认为创维推出的这一套方案, 是否真的能够解决具身人工智能所面临的数据瓶颈呢? 希望大家能够在评论区之中发表一下自己的看法。 如果觉得这篇文章的内容有用, 那么就请点赞并且转发给身边的同行们。